
Un pequeño robot caminante logró moverse durante 150 días sin depender de ninguna batería convencional. La clave está en una membrana instalada en sus patas, capaz de generar electricidad cada vez que toca una superficie metálica. El desarrollo, liderado por Yue Gao, del Departamento de Ciencia Macromolecular de la Universidad Fudan, se publicó en la revista National Science Review. El problema de fondo es conocido en la robótica miniaturizada: cuanto más chico es un robot, menos espacio queda disponible para una batería, y las que logran entrar ofrecen muy poca autonomía. Un robot de menos de dos gramos con una batería comercial apenas se sostiene en movimiento un par de minutos. Frente a esa limitación, el equipo de Fudan decidió invertir la lógica y convertir el propio terreno en fuente de energía.
Cómo funciona la membrana que convierte el suelo en energía
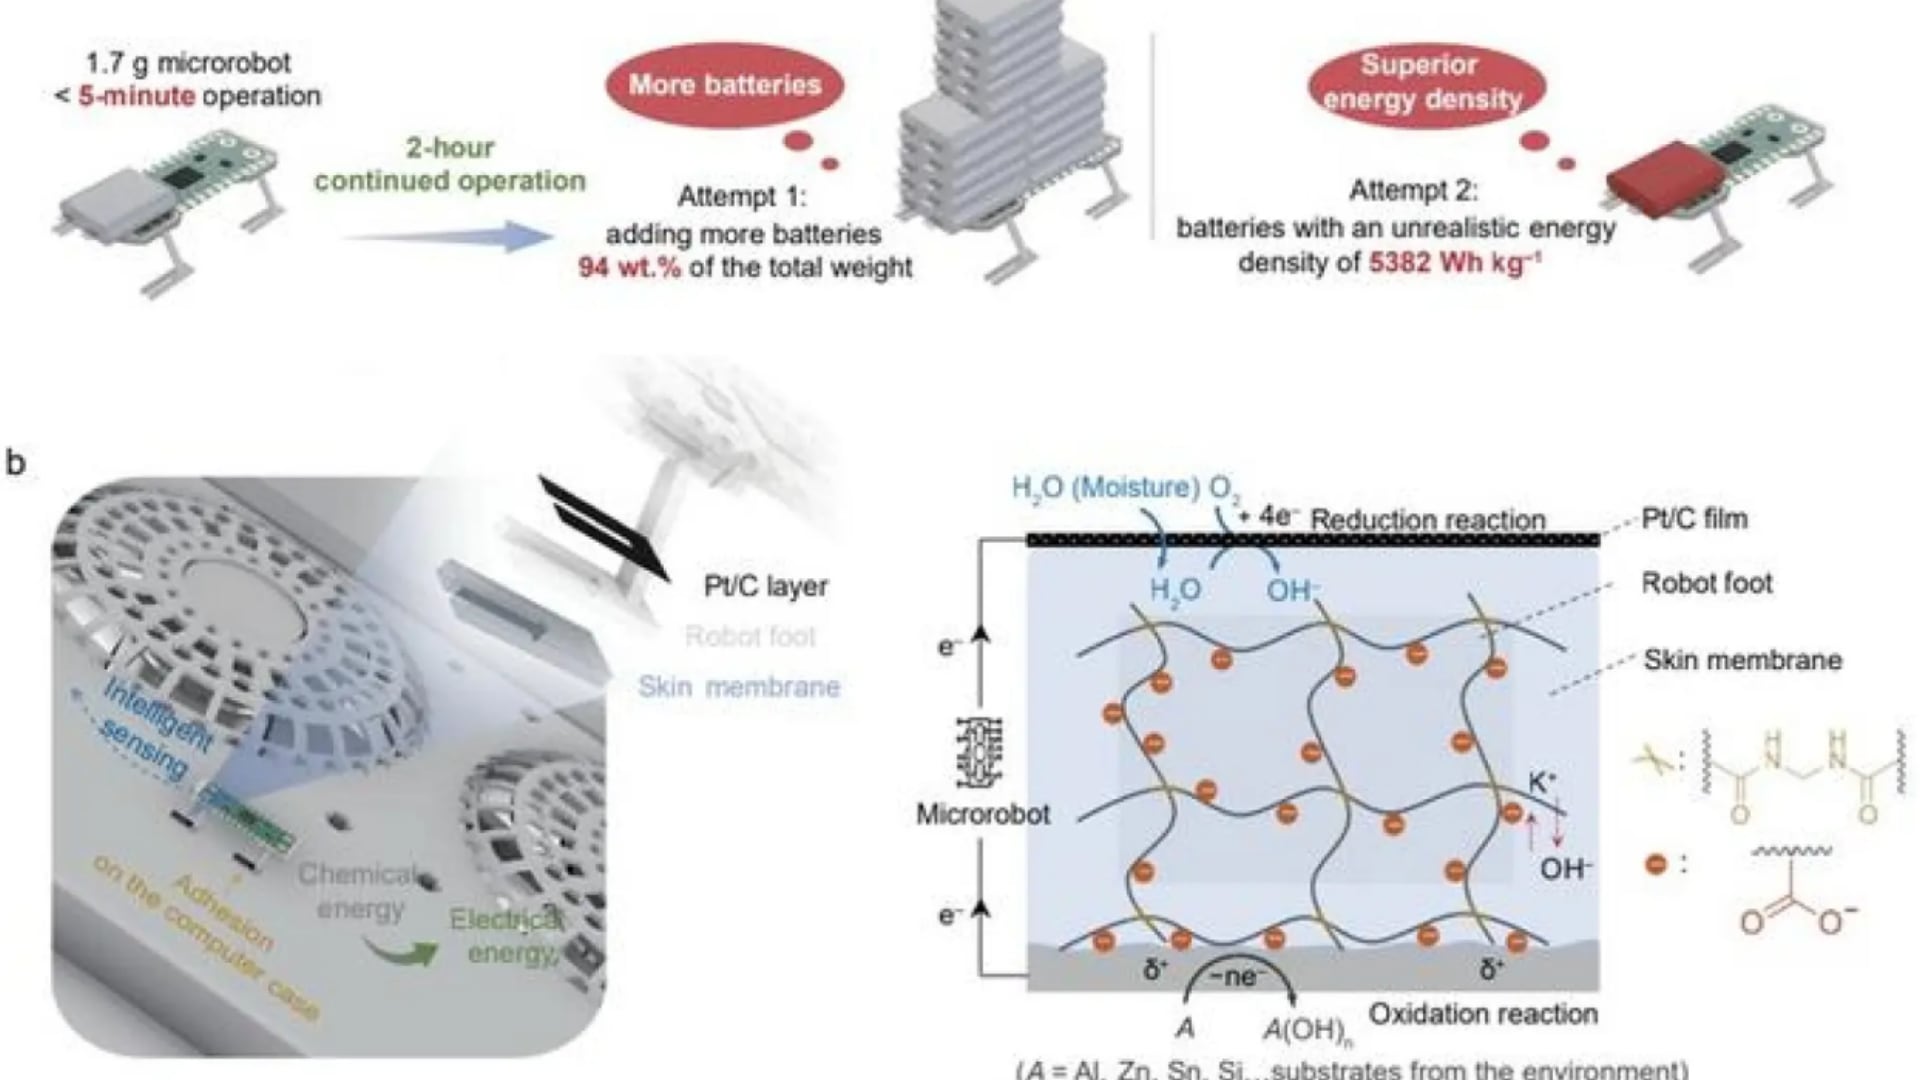
El mecanismo se apoya en una membrana de gel de poliacrilato de potasio, un polímero que retiene agua y que mide apenas 135 micrómetros de espesor, un grosor comparable al de una hoja de papel. Ese material se coloca en las patas del robot y entra en acción cada vez que hay contacto con el suelo.
Cuando la pata pisa una superficie de aluminio, zinc o silicio, se desencadena una reacción electroquímica. El metal del piso cede electrones, mientras que el oxígeno y la humedad del aire los reciben del otro lado de la membrana. El suelo pasa a funcionar como uno de los componentes de una pila, de manera similar a las baterías de metal y aire.
Un robot camina sin batería gracias a un truco que consiste en usar el suelo como energía: una membrana ubicada en sus patas genera electricidad apenas toca una superficie metálica, mediante una reacción electroquímica entre el metal del piso y el oxígeno del aire, sin necesidad de ninguna fuente de carga externa.
La velocidad de esta reacción es uno de los datos que más llamó la atención del equipo de investigación. El proceso arranca en apenas una décima de milisegundo cuando la pata toca el suelo y se detiene de inmediato en cuanto se levanta.

Según los investigadores, la membrana entrega 133 milivatios por centímetro cuadrado sobre zinc y 103 sobre aluminio, una potencia unas diez veces superior a la de las microbaterías típicas usadas en este tipo de dispositivos.
Las pruebas que confirmaron la resistencia del sistema
Para comprobar si la idea funcionaba más allá del laboratorio teórico, el equipo construyó un robot caminante impreso en 3D, de unos 6,7 por 5,7 centímetros. Con él realizaron una serie de ensayos pensados para exigir al sistema en condiciones variadas.
Durante las pruebas, el robot funcionó de forma intermitente a lo largo de 150 días. En ese período, dio más de 10.000 pasos sin que se registraran caídas de voltaje y, más adelante, superó el millón de pasos acumulados. La membrana también mostró resistencia térmica: soportó temperaturas de entre 20 grados bajo cero y 80 grados.
El robot llegó incluso a subir planchas de metal inclinadas gracias a la energía generada por sus propios pasos, y la membrana alcanzó a alimentar una luz LED y un transmisor Bluetooth.
A esas funciones se suma una capacidad adicional, no prevista como objetivo inicial: la membrana actúa también como sensor, porque las señales eléctricas varían según el material y la rugosidad de la superficie pisada. Eso permitiría al robot identificar sobre qué tipo de suelo se desplaza.
Los límites de usar el suelo como fuente de energía
El sistema no está exento de contrapartidas. Como es el propio metal del suelo el que aporta los electrones necesarios para la reacción, ese material se consume con el uso. A lo largo de las pruebas, el robot llegó a gastar alrededor de 2 gramos de aluminio del terreno sobre el que caminó.
A ese desgaste se suma otro, interno: la membrana se degrada con el tiempo por la acción del dióxido de carbono del aire. Por esa razón, los investigadores debieron reponer manualmente parte de sus componentes químicos durante los ensayos para mantenerla operativa.
Existe además una restricción de terreno. El sistema no funciona sobre plástico, vidrio, tierra o materiales orgánicos, superficies donde no se produce la reacción electroquímica necesaria. Para atravesar esos tramos, el robot necesita un pequeño supercondensador que almacena energía de manera convencional y la libera cuando no hay metal disponible bajo sus patas.

Posibles usos de los robots que se alimentan del metal
Los metales y el silicio que aprovecha la membrana están presentes en buena parte de la infraestructura moderna: tuberías, edificios, centros de datos y maquinaria industrial son solo algunos ejemplos. Esa disponibilidad abre un campo de aplicación concreto para la tecnología desarrollada en Fudan.
Los autores del trabajo imaginan robots pequeños capaces de recorrer conductos de ventilación, subestaciones eléctricas o espacios reducidos dentro de instalaciones industriales, con el objetivo de inspeccionarlos sin depender de cables ni de recargas periódicas. La energía la obtendrían directamente del entorno metálico que recorren.
Entre las aplicaciones todavía lejanas que se mencionan en el estudio figura también la búsqueda de sobrevivientes entre escombros tras un terremoto, un escenario donde la autonomía energética de un robot diminuto podría resultar determinante para operar sin asistencia externa durante períodos prolongados.